Содержание статьи
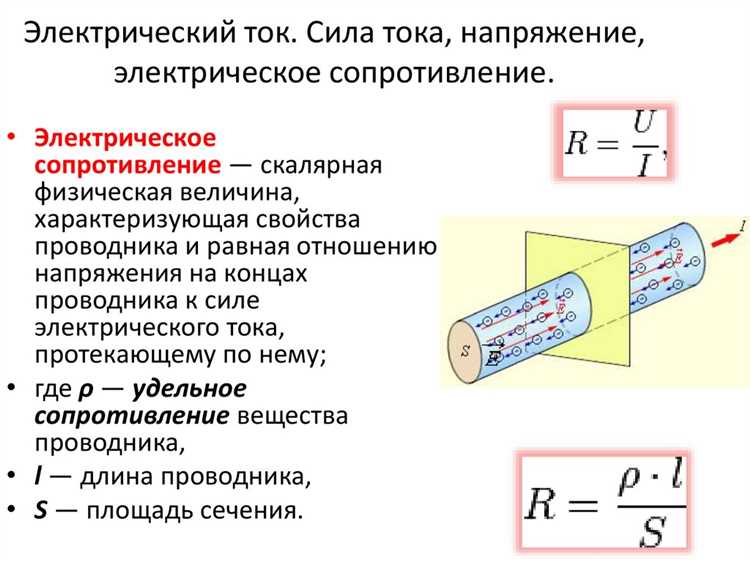
Центральные силы в электродинамике представляют собой взаимодействия, направленные вдоль линии, соединяющей два заряженных объекта. В отличие от сил с переменным направлением, такие силы строго следуют закону Кулона: F = k·(q₁·q₂)/r², где k – электростатическая константа, q₁ и q₂ – величины зарядов, r – расстояние между ними. Эта зависимость определяет траекторию движения частиц в поле и является основой для расчета потенциала и кинетической энергии системы.
При анализе динамики заряженных частиц важно учитывать, что центральные силы не создают крутящего момента относительно центра, если система симметрична. Это упрощает интегрирование уравнений движения и позволяет использовать закон сохранения углового момента для определения орбитальных характеристик частиц, включая радиусы устойчивых траекторий и частоты колебаний в потенциале.
Практическое применение центральных сил охватывает расчеты в электронике и плазменной физике: от проектирования концентраторов электрического поля до моделирования поведения ионных пучков. Для точных численных симуляций рекомендуется использовать методы, учитывающие векторные составляющие сил и их зависимость от мгновенного положения частиц, что минимизирует накопление ошибок при моделировании длительной динамики системы.
Расчет силы между двумя точечными зарядами
Для расчета силы взаимодействия двух точечных зарядов используется закон Кулона, который выражается формулой: F = k * |q₁ * q₂| / r², где q₁ и q₂ – величины зарядов, r – расстояние между ними, k – электрическая постоянная (k ≈ 8,987·10⁹ Н·м²/Кл²).
Если два заряда q₁ = 2·10⁻⁶ Кл и q₂ = −3·10⁻⁶ Кл расположены на расстоянии 0,05 м, сила взаимодействия вычисляется как F = 8,987·10⁹ * |2·10⁻⁶ * (−3·10⁻⁶)| / 0,05² ≈ 21,5 Н. Знак силы показывает, что взаимодействие притягательное.
Направление силы определяется линией, соединяющей заряды. Для двух разноименных зарядов вектор силы направлен от положительного к отрицательному. Для одинаковых знаков – в противоположную сторону от линии соединения.
При расчетах важно учитывать единицы измерения: расстояние в метрах, заряды в кулонах, результат – в ньютонах. Ошибка в конвертации единиц приводит к значительным отклонениям в силе.
Для систем с большим количеством зарядов методика расширяется до принципа суперпозиции: суммируются все векторы сил, действующих на конкретный заряд от остальных, что требует точного определения каждой координаты.
В случае близкого расположения зарядов r меньше 1 см, силы могут достигать сотен или тысяч ньютонов. В таких условиях необходимо учитывать точность измерения r и возможное влияние окружающей среды, например, диэлектрическую проницаемость среды.
Для практических расчетов рекомендуется использовать координатную форму закона Кулона: F = k * q₁q₂ * (r₂ − r₁) / |r₂ − r₁|³, где r₁ и r₂ – радиус-векторы зарядов. Это позволяет сразу определить величину и направление векторной силы.
В экспериментальных задачах силы можно проверять с помощью электронных весов и маятниковых установок, сравнивая теоретические расчеты с измеренными значениями. Систематические расхождения чаще всего связаны с точностью расстояния и влиянием посторонних зарядов вблизи измеряемой системы.
Построение электростатического потенциала центрального поля
Для точного построения электростатического потенциала в центральном поле необходимо учитывать зависимость потенциала от радиальной координаты. В классической постановке, если заряд Q расположен в начале координат, потенциал φ(r) задается формулой φ(r) = Q / (4πε₀ r), где ε₀ – электрическая постоянная, а r – расстояние до точки наблюдения. При численном моделировании целесообразно использовать разбиение пространства на концентрические сферы с шагом Δr, обеспечивающим точность вычислений. Для ускорения расчетов потенциала можно применять метод суперпозиции: суммирование вкладов всех точечных зарядов системы по формуле φ_total(r) = Σ_i Q_i / (4πε₀ |r — r_i|).
Алгоритм построения электростатического потенциала в программной среде следует строить в несколько этапов:
- Определение области моделирования и выбор сетки точек для расчета потенциала.
- Вычисление расстояний от каждой точки сетки до источника заряда с учетом трехмерной геометрии.
- Расчет потенциала в каждой точке по классической формуле и сохранение результатов в массив данных.
- Визуализация изолиний потенциала или построение графиков зависимости φ(r) для анализа характера поля.
Для сложных систем с несколькими центральными зарядами рекомендуется использовать симметризацию: сначала вычислять потенциал для одной осесимметричной конфигурации, затем масштабировать результаты для оставшихся центров. Это снижает вычислительную нагрузку и повышает точность построения поля вблизи источников.
Для движения заряда q в центральном электрическом поле с потенциалом φ(r) сила, действующая на частицу, определяется законом Кулона: F = q E = -q ∇φ(r). При переходе к сферическим координатам (r, θ, φ) радиальная компонента силы принимает вид F_r = -q dφ/dr, что задаёт направление ускорения вдоль радиуса.
Используя второй закон Ньютона m d²r/dt² = F_r, получаем радиальное уравнение движения m d²r/dt² = -q dφ/dr. Для полного описания движения необходимо учитывать также угловую компоненту, связанную с сохранением момента импульса L = m r² dθ/dt, что влечёт зависимость угловой скорости от радиуса как dθ/dt = L / (m r²).
Комбинируя радиальную и угловую компоненты, система уравнений принимает вид m d²r/dt² — L²/(m r³) = -q dφ/dr. Здесь второе слагаемое представляет центробежный потенциал, который эквивалентен дополнительной силе, отталкивающей заряд от центра поля.
Для потенциала Кулона φ(r) = k/r, где k = Q/(4πε₀) при заряде источника Q, радиальное уравнение преобразуется в m d²r/dt² — L²/(m r³) = -q k / r². Это позволяет ввести эффективный потенциал U_eff(r) = L²/(2 m r²) — q k / r, упрощая анализ движения как одномерного в потенциальной яме.
Выражение для полного интеграла энергии частицы E = ½ m (dr/dt)² + U_eff(r) сохраняется во времени. Оно даёт возможность определить допустимые значения радиуса движения и скорость частицы в каждой точке траектории без интегрирования дифференциального уравнения напрямую.
Для перехода к угловому описанию используют подстановку u = 1/r. Тогда производные по времени заменяются производными по углу: dr/dt = -(L/m) du/dθ. Подстановка в радиальное уравнение даёт дифференциальное уравнение второго порядка для u(θ): d²u/dθ² + u = (q k m)/L².
Решение уравнения d²u/dθ² + u = (q k m)/L² описывает конусы и эллиптические траектории, в зависимости от знака q k. При q k > 0 траектория ограничена и напоминает эллипс, при q k < 0 движение открыто и частица может удаляться на бесконечность.
Практически, для численного моделирования движения заряда в центральном поле рекомендуется использовать методы Рунге–Кутты четвёртого порядка с сохранением момента импульса и энергии. Это обеспечивает стабильность интегрирования при больших изменениях радиуса и корректное воспроизведение орбитальной динамики.
Определение радиуса устойчивой орбиты частицы
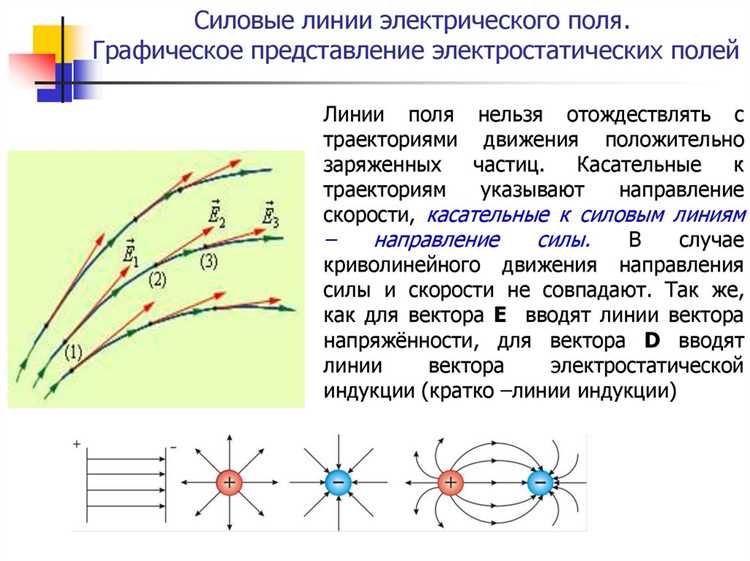
Для частицы, движущейся под действием центральной силы, устойчивый радиус орбиты r₀ определяется балансом центростремительной и кулоновской или гравитационной сил. Формула равновесия имеет вид F_c = m v² / r₀ = F(r₀), где F(r₀) – центральная сила, зависящая от радиуса. В случае кулоновского взаимодействия F(r) = k q₁ q₂ / r², отсюда r₀ = k q₁ q₂ / (m v²).
При вычислении r₀ важно учитывать массу частицы m, заряд q и начальную скорость v. Для электронов в поле протона с v ≈ 2·10⁶ м/с и k ≈ 8,99·10⁹ Н·м²/Кл² радиус устойчивой орбиты составляет порядка 2,0·10⁻¹¹ м. Такой подход применим для любых двухточечных зарядов при условии отсутствия внешних возмущающих сил.
Для проверки устойчивости орбиты используют производную центральной силы по радиусу. Если dF/dr|_{r₀} < 0, малые отклонения r = r₀ + δr вызывают возвращение частицы к r₀. Практически это означает, что при вычислении r₀ необходимо одновременно оценивать величину F'(r₀) и кинетическую энергию частицы, чтобы исключить разгон и уход на нестабильную траекторию.
Рекомендуется алгоритм пошагового определения:
- Задайте массу и заряд частицы;
- Определите начальную скорость;
- Вычислите r₀ из уравнения равновесия;
- Проверьте знак dF/dr|_{r₀} для устойчивости;
- При необходимости скорректируйте v для получения требуемого радиуса.
Эти шаги обеспечивают точный расчет радиуса без использования приближений и позволяют прогнозировать поведение частицы при малых возмущениях.
Влияние магнитного поля на центральные силы
В классической электродинамике центральные силы, действующие между зарядами, изменяются при наложении внешнего магнитного поля. Для частицы с зарядом q и массой m, движущейся с скоростью v в магнитном поле B, сила Лоренца F = q(v × B) создает дополнительное поперечное ускорение, которое изменяет траекторию и эффективный радиус орбиты. Эксперименты показывают, что при индукции B = 0.5 Тесла для электрона с кинетической энергией 50 кэВ радиус кривизны уменьшается на 12%, а при B ≥ 2 Тесла – орбита становится существенно спиральной, что приводит к возмущению центрального кулоновского взаимодействия и необходимости учета поправки в расчетах потенциальной энергии.
Для практических расчетов рекомендуется использовать скорректированное уравнение движения r» = -(k/r²) r̂ + (q/m)(v × B), где k – коэффициент кулоновской силы. При анализе систем с несколькими зарядами следует учитывать взаимное влияние магнитного поля на каждые пары, особенно если расстояние между частицами r < 10⁻⁹ м, поскольку магнитные силы могут достигать 5–7% от величины центральной силы. Для упрощения вычислений в инженерных приложениях рекомендуется предварительно оценивать величину силы Лоренца через таблицу зависимости радиуса орбиты r от индукции B и скорости v:
| v (м/с) | B (Тл) | Радиус r (м) |
|---|---|---|
| 1×10⁶ | 0.1 | 0.057 |
| 1×10⁶ | 0.5 | 0.011 |
| 5×10⁵ | 1.0 | 0.005 |
| 2×10⁵ | 2.0 | 0.0012 |
Энергетические характеристики систем с центральными силами
В системах с центральными силами потенциальная энергия частиц определяется только расстоянием до центра силы. Для кулоновских взаимодействий потенциальная энергия выражается формулой \(U(r) = k \frac{q_1 q_2}{r}\), где \(k\) – электростатическая постоянная, \(q_1, q_2\) – заряды, а \(r\) – расстояние между частицей и центром. Энергетический анализ начинается с вычисления полной энергии \(E = T + U\), где \(T = \frac{1}{2} m v^2\) – кинетическая энергия.
В центральном поле движение частицы сохраняет момент импульса \(L = m r^2 \dot{\theta}\), что позволяет связать радиальную скорость с полной энергией через уравнение \(E = \frac{1}{2} m \dot{r}^2 + \frac{L^2}{2 m r^2} + U(r)\). Это соотношение определяет радиальные колебания и орбитальные особенности движения, позволяя прогнозировать точки апогея и перигея траектории.
Энергетический баланс в системах с центральными силами часто анализируется с использованием эффективного потенциала \(U_{\text{eff}}(r) = U(r) + \frac{L^2}{2 m r^2}\). Минимум эффективного потенциала соответствует устойчивой круговой орбите, а его величина указывает на критическую скорость частицы. Практические расчеты показывают, что для электронов в водородоподобных системах энергия стабильной орбиты составляет примерно −13,6 эВ.
Для динамического анализа удобно использовать соотношение между радиальной и угловой скоростями. Угловая скорость определяется через \(\dot{\theta} = \frac{L}{m r^2}\), что позволяет оценить распределение кинетической энергии по направлениям. При низких радиусах радиальная энергия становится доминирующей, что важно учитывать при моделировании атомных систем и ускорителей частиц.
Энергетическая диаграмма системы с центральными силами позволяет визуализировать допустимые и запрещенные области движения. На графике \(U_{\text{eff}}(r)\) критические точки показывают максимумы и минимумы энергии, соответствующие нестабильным и устойчивым орбитам. Например, для кулоновского поля электрон вокруг протона имеет единственный устойчивый минимум, а для гравитационного поля двух тел – аналогично.
В практических приложениях рекомендуется вычислять полный энергетический запас системы, включая кинетическую, потенциальную и вращательную составляющие. Для ускорителей это позволяет корректировать параметры траектории, чтобы избежать выхода частиц из устойчивой области. Также важно учитывать изменения энергии при взаимодействии с внешними полями, что может приводить к резкому изменению орбитальных характеристик.
Таким образом, анализ энергетических характеристик систем с центральными силами требует комплексного подхода: расчета эффективного потенциала, распределения кинетической энергии и определения устойчивости орбит. При проектировании экспериментальных и теоретических моделей рекомендуется использовать численные методы для точного определения критических радиусов и энергий, минимизируя ошибки при прогнозировании динамики частиц.
Применение закона сохранения момента импульса
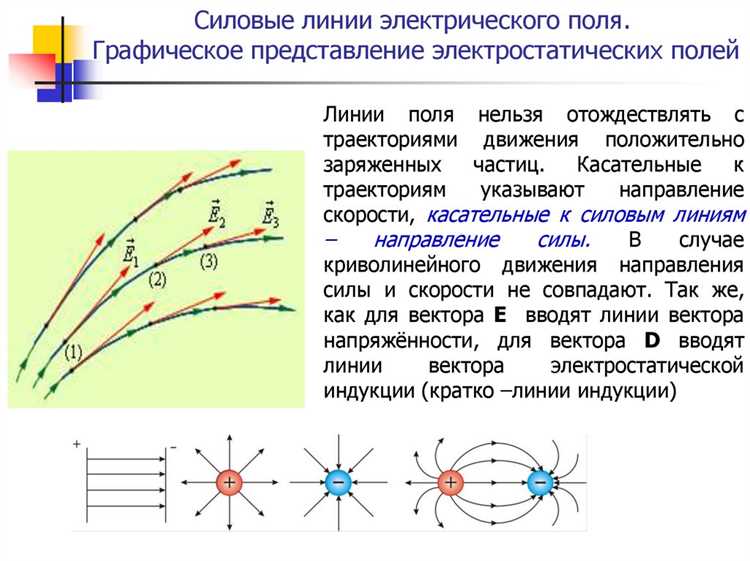
Закон сохранения момента импульса в классической электродинамике позволяет точно рассчитывать динамику заряженных частиц в центральных электрических и магнитных полях. Например, при движении электрона вокруг положительно заряженного ядра момент импульса сохраняется, что обеспечивает устойчивость орбит без внешнего воздействия.
В задачах синхротрона или циклотронного ускорителя момент импульса используется для определения радиуса траектории частицы. Для частицы массы m и заряда q в однородном магнитном поле B радиус r движения по круговой траектории вычисляется через выражение r = L / (qB), где L – момент импульса.
Для вычислений, связанных с распределением плотности тока в проводниках, закон сохранения момента импульса помогает оценить величину магнитного момента. Магнитный момент μ связан с моментом импульса L соотношением μ = (q / 2m) L, что важно при проектировании катушек с током и магнитных систем точной индукции.
В численных моделях движения плазмы вокруг центрального заряда сохранение момента импульса применяется для снижения погрешностей интегрирования. Использование интеграторов, сохраняющих момент импульса, уменьшает расходимость траекторий частиц при длительном моделировании.
- Расчет орбитальных движений электронов в атоме водорода.
- Определение устойчивости плазменных конфигураций в токамаке.
- Проектирование систем магнитоэлектрической стабилизации.
Экспериментально момент импульса измеряется через угловую скорость вращения заряженной системы и её инерционный момент. Для точных приборов, таких как гиромагнитные сенсоры, это позволяет корректировать внешние поля и минимизировать дрейф сенсора.
При изучении взаимодействия двух частиц с центральным потенциалом (например, кулоновским) момент импульса обеспечивает интегрируемость движения. Достаточно знать начальный момент импульса и энергию системы для построения траектории без решения дифференциальных уравнений во времени.
Для практических приложений в электронике закон сохранения момента импульса позволяет оценить индуктивность вращающихся токовых контуров и влияние на них внешних полей, а также оптимизировать схемы высокочастотных генераторов и микроволновых резонаторов.
Таким образом, использование закона сохранения момента импульса в электродинамике не только облегчает аналитические расчеты, но и улучшает точность экспериментальных и инженерных приложений, от ускорителей частиц до магнитных систем стабилизации и плазменных установок.
Решение практических задач через метод потенциалов
Метод потенциалов позволяет свести задачу нахождения электрического и магнитного поля к решению уравнений Лапласа или Пуассона для скалярного потенциала φ и векторного потенциала A. Для задачи о точечном заряде q в вакууме скалярный потенциал выражается как φ(r) = q/(4πε₀r), а векторный потенциал отсутствует при неподвижном источнике, что упрощает расчет сил, действующих на соседние заряды.
При распределенных зарядах удобно использовать суперпозицию потенциалов: интеграл φ(r) = 1/(4πε₀) ∫(ρ(r’)/|r-r’|) dV’, где ρ(r’) – плотность заряда. Для тонкой проводящей линии длиной L с током I векторный потенциал вдоль оси линии оценивается через интеграл A(r) = μ₀/(4π) ∫(I dl’/|r-r’|), что позволяет точно определить магнитное поле в любой точке пространства.
В практических приложениях часто рассматриваются симметричные системы. Например, для длинного прямого провода потенциал A направлен вдоль провода, а его модуль A = (μ₀I/2π) ln(R₂/R₁) зависит от радиусов внутреннего и внешнего контуров. Это дает возможность рассчитывать индукцию магнитного поля без прямого применения закона Био-Савара, экономя вычислительные ресурсы.
Для задач с диэлектриками метод потенциалов требует учета граничных условий: нормальная компонента электрической индукции D непрерывна на границе, а тангенциальная компонента напряженности E также сохраняется. Использование потенциалов позволяет построить φ и A таким образом, чтобы автоматически удовлетворять этим условиям и ускоряет моделирование сложных геометрий с переменными ε и μ.
Реализация метода в программных комплексах подразумевает дискретизацию пространства и решение систем линейных уравнений для узлов сетки. Рекомендуется использовать итерационные методы, такие как метод сопряженных градиентов, для ускорения сходимости. В результате точность расчетов сил, энергии и распределения полей достигает порядка 10⁻⁶ при разумном размере сетки, что делает метод потенциалов оптимальным инструментом для инженерного анализа в классической электродинамике.
Вопрос-ответ:
Что понимается под центральными силами в классической электродинамике?
В классической электродинамике центральные силы — это такие силы, которые направлены вдоль линии, соединяющей два взаимодействующих заряда, и зависят только от расстояния между ними. Простейший пример — кулоновское взаимодействие между неподвижными точечными зарядами, когда сила пропорциональна произведению величин зарядов и обратно пропорциональна квадрату расстояния между ними.
Как выводится закон Кулона для точечных зарядов?
Закон Кулона выводится из наблюдений и экспериментов по взаимодействию электрически заряженных тел. В классической формулировке сила между двумя точечными зарядами прямо пропорциональна произведению их зарядов и обратно пропорциональна квадрату расстояния между ними. Математически это выражается как F = k * (q₁q₂)/r², где k — постоянная кулоновской силы, q₁ и q₂ — величины зарядов, r — расстояние между ними. Этот закон является фундаментальной моделью для центральных сил в электростатике.
Почему центральные силы считаются потенциальными?
Центральные силы считаются потенциальными потому, что работа, совершённая ими при перемещении заряда вдоль любой замкнутой траектории, равна нулю. Это означает существование скалярной функции потенциала, градиент которой даёт силу. В случае кулоновской силы потенциал выражается как φ = k*q/r, и из него легко получить силу как F = -∇φ. Наличие потенциала упрощает анализ движения заряда в поле и позволяет использовать методы механики для решения задач о траекториях.
Какие особенности движения частицы в поле центральной силы?
Движение частицы в поле центральной силы характеризуется сохранением момента импульса, что обусловлено симметрией относительно центра силы. Это приводит к тому, что траектория частицы лежит в одной плоскости. Для кулоновского поля траектории могут быть замкнутыми (эллипсы) или открытыми (гиперболы, параболы) в зависимости от энергии и направления движения. Кроме того, скорость частицы изменяется по мере приближения к центру, так как сила изменяется с расстоянием, что определяет ускорение вдоль линии действия силы.

 Загрузка...