Содержание статьи
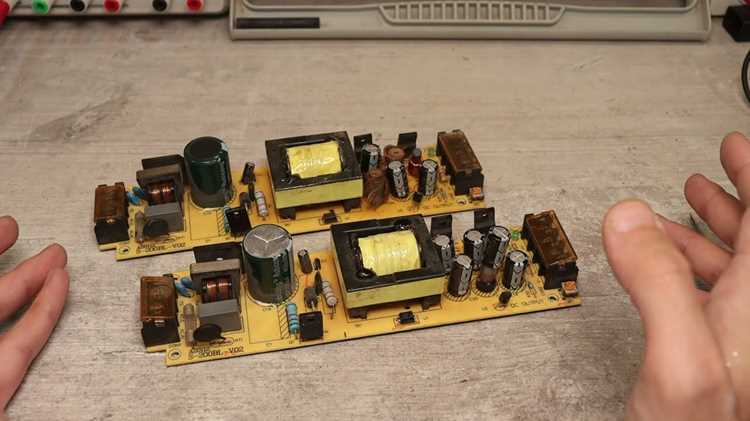
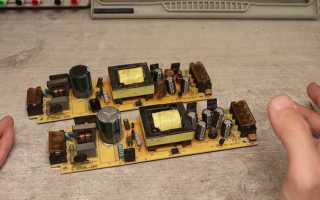
Пульсации выходного напряжения в импульсных блоках питания (ИБП) – критически важный параметр, влияющий на стабильность работы электронных устройств. Стандартные схемы с ШИМ-контроллерами генерируют высокочастотные гармоники, амплитуда которых может достигать 50–200 мВ при частотах 50–500 кГц. Для снижения этих пульсаций до уровня <10 мВ применяют комбинацию пассивных и активных методов фильтрации.
Пассивные фильтры LC-типа остаются основным инструментом подавления пульсаций. Оптимальное соотношение индуктивности и ёмкости определяется формулой fc = 1/(2π√(LC)), где fc – частота среза фильтра. Для ИБП с частотой коммутации 100 кГц рекомендуется использовать дроссели с индуктивностью 10–100 мкГн и конденсаторы ёмкостью 10–100 мкФ. При этом важно учитывать эквивалентное последовательное сопротивление (ESR) конденсаторов: для керамических типов ESR <10 мОм, для электролитических – 20–100 мОм.
Активные методы включают использование синхронных выпрямителей и компенсационных цепей. Синхронные выпрямители на MOSFET-транзисторах снижают потери на диодах Шоттки, уменьшая тепловые пульсации на 15–30%. Компенсационные цепи с обратной связью корректируют форму выходного сигнала, подавляя гармоники на 40–60%. Для точной настройки применяют осциллографы с полосой пропускания >1 МГц и анализаторы спектра.
Дополнительное снижение пульсаций достигается за счёт экранирования и оптимизации топологии печатной платы. Размещение силовой части ИБП на отдельном слое с заземлённым полигоном уменьшает паразитные наводки на 20–40%. Минимизация длины проводников между ключевыми элементами (трансформатор, дроссель, конденсаторы) сокращает индуктивность рассеяния, снижая выбросы напряжения до 5–10 В.
Выбор оптимальной топологии импульсного преобразователя
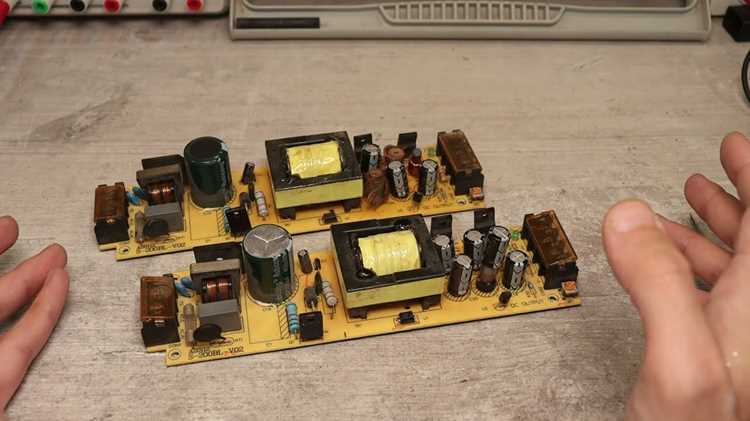
Топология преобразователя напрямую влияет на амплитуду пульсаций выходного напряжения. Для низковольтных приложений (до 12 В) с током нагрузки до 5 А оптимальны обратноходовые (flyback) и прямоходовые (forward) схемы. Обратноходовые преобразователи обеспечивают гальваническую развязку и простоту реализации, но генерируют пульсации до 100–150 мВ без дополнительных фильтров. Прямоходовые схемы снижают пульсации до 30–50 мВ за счет меньшего времени накопления энергии в трансформаторе, но требуют демпфирующих цепей для подавления выбросов.
Для высоковольтных источников (48 В и выше) с токами свыше 10 А предпочтительны мостовые (full-bridge) и полумостовые (half-bridge) топологии. Мостовые схемы минимизируют пульсации за счет симметричной работы ключей и использования трансформаторов с низким коэффициентом рассеяния. При частоте коммутации 100–200 кГц типовые пульсации составляют 10–20 мВ, но сложность управления и количество компонентов увеличивают стоимость. Полумостовые преобразователи – компромисс: пульсации на уровне 25–40 мВ при меньших габаритах и цене.
- Понижающие (buck): эффективны при Vin/Vout < 3, пульсации 1–5% от Vout без LC-фильтра. Требуют быстродействующих диодов (например, Schottky) для снижения коммутационных потерь.
- Повышающие (boost): критичны к паразитным индуктивностям, пульсации до 200 мВ при отсутствии входного фильтра. Рекомендуется использовать многослойные керамические конденсаторы (MLCC) с ESR < 10 мОм.
- Инвертирующие (buck-boost): генерируют пульсации до 300 мВ из-за разрывного тока. Стабилизация достигается увеличением индуктивности до 100–200 мкГн или применением синхронного выпрямления.
При выборе топологии учитывайте частоту коммутации: выше 500 кГц позволяют уменьшить габариты дросселей, но усиливают влияние паразитных параметров (индуктивность дорожек, емкость ключей). Для критичных приложений (медицинское оборудование, АЦП) используйте резонансные преобразователи (LLC, CLLC) – пульсации снижаются до 5–10 мВ за счет мягкой коммутации. Однако их настройка требует точного расчета резонансных контуров и температурной стабильности компонентов.
Расчёт и подбор параметров выходного LC-фильтра
Выходной LC-фильтр в импульсном блоке питания (ИБП) снижает пульсации напряжения до допустимых значений. Ключевые параметры – индуктивность дросселя (L) и ёмкость конденсатора (C). Для расчёта используют формулу частоты среза фильтра: fc = 1/(2π√(LC)). Частота среза должна быть в 5–10 раз ниже частоты коммутации ключа ИБП. Например, при частоте коммутации 100 кГц оптимальная fc составит 10–20 кГц.
Индуктивность дросселя выбирают исходя из допустимого тока пульсаций. Формула: L = (Vin — Vout) × D / (fsw × ΔIL), где Vin – входное напряжение, Vout – выходное, D – коэффициент заполнения, fsw – частота коммутации, ΔIL – допустимый ток пульсаций (обычно 10–30% от номинального тока нагрузки). Для тока нагрузки 5 А и ΔIL = 1 А при Vin = 24 В, Vout = 12 В, D = 0,5, fsw = 100 кГц требуемая индуктивность составит 6 мкГн.
Ёмкость конденсатора определяют по допустимому уровню пульсаций напряжения: C = ΔIL / (8 × fsw × ΔVout). Здесь ΔVout – максимально допустимые пульсации (например, 50 мВ для аналоговых схем). При ΔIL = 1 А, fsw = 100 кГц и ΔVout = 50 мВ требуется конденсатор ёмкостью не менее 25 мкФ. Используют низкоимпедансные электролитические или керамические конденсаторы с ESR < 0,1 Ом.
При выборе дросселя учитывают его насыщение и потери. Сердечник должен выдерживать пиковый ток без насыщения: Isat > Iout + ΔIL/2. Для 5 А нагрузки и ΔIL = 1 А выбирают дроссель с Isat ≥ 5,5 А. Потери в обмотке рассчитывают по формуле Pcu = Irms² × Rdc, где Rdc – сопротивление обмотки. Для минимизации потерь используют провода с сечением, соответствующим плотности тока 3–5 А/мм².
Практический подбор параметров начинают с расчёта L и C, затем проверяют частоту среза и уровень пульсаций на макете. При необходимости корректируют значения, учитывая реальные характеристики компонентов. Для прецизионных приложений используют симуляцию в LTspice или аналогичных программах, задавая точные модели дросселей и конденсаторов.
Применение многослойных керамических конденсаторов для снижения высокочастотных помех
Многослойные керамические конденсаторы (MLCC) класса II с диэлектриками X7R или X5R эффективно подавляют высокочастотные пульсации в импульсных источниках питания благодаря низкому эквивалентному последовательному сопротивлению (ESR) – менее 10 мОм на частотах выше 1 МГц. Для фильтрации помех в диапазоне 100 кГц–10 МГц оптимальны номиналы от 1 до 10 мкФ, размещаемые максимально близко к ключевому элементу (например, MOSFET или диоду). При этом важно учитывать зависимость емкости от приложенного напряжения: у X7R при 50% номинального напряжения реальная емкость может снижаться на 20–30%.
Температурная стабильность MLCC критична в условиях эксплуатации при 85–125°C: у X7R изменение емкости не превышает ±15% в рабочем диапазоне, тогда как у Y5V – до -80%. Для схем с жесткими требованиями к стабильности рекомендуется использовать конденсаторы с диэлектриком NP0/C0G, сохраняющие емкость в пределах ±30 ppm/°C, но с меньшей удельной емкостью (до 1 мкФ).
При проектировании фильтра питания MLCC комбинируют с ферритовыми бусинами или дросселями: конденсатор шунтирует высокочастотные гармоники, а индуктивный элемент ограничивает броски тока. Для типовых импульсных БП с частотой коммутации 500 кГц–2 МГц достаточно MLCC емкостью 4,7–22 мкФ на входе и выходе, при этом уровень пульсаций снижается на 40–60 дБ в диапазоне 1–10 МГц.
Использование синхронного выпрямления вместо диодного
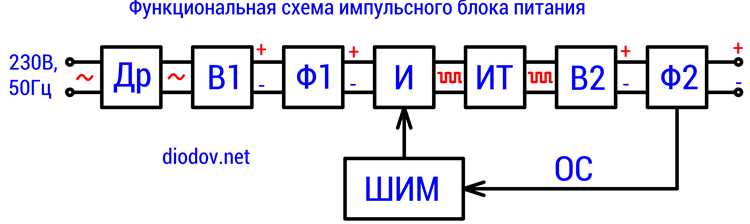
Синхронное выпрямление основано на замене диодов Шоттки или обычных выпрямительных диодов MOSFET-транзисторами, управляемыми синхронно с переключением силового ключа. В отличие от диодов, где падение напряжения составляет 0,3–0,7 В, у MOSFET в открытом состоянии сопротивление канала (RDS(on)) может быть менее 10 мОм, что снижает потери мощности на 30–50% в зависимости от тока нагрузки. Например, при токе 10 А и RDS(on) = 5 мОм потери составят всего 0,5 Вт против 3–7 Вт у диода Шоттки.
Ключевое преимущество синхронного выпрямления – уменьшение амплитуды высокочастотных пульсаций на выходе. Диоды обладают инерционностью при переходе из проводящего состояния в непроводящее (время восстановления обратного сопротивления trr), что вызывает выбросы напряжения и увеличивает уровень шума. MOSFET с временем переключения менее 20 нс исключает этот эффект, снижая размах пульсаций на 20–40% при частотах преобразования выше 100 кГц.
Для реализации синхронного выпрямления требуется драйвер управления затворами MOSFET, синхронизированный с основным ШИМ-контроллером. В схемах с обратной связью важно обеспечить задержку включения транзисторов на 50–100 нс относительно момента закрытия силового ключа, чтобы избежать сквозных токов. В контроллерах типа TPS54331 или LT8610 эта функция реализована аппаратно, что упрощает проектирование.
При выборе MOSFET для синхронного выпрямления критичны параметры: низкое RDS(on), малая входная ёмкость (Ciss < 1 нФ) и высокая скорость переключения. Для напряжений до 30 В оптимальны транзисторы с логическим уровнем управления, например, SI7336ADP (RDS(on) = 2,4 мОм) или CSD18532Q5B (RDS(on) = 1,8 мОм). При токах свыше 20 А рекомендуется параллельное включение транзисторов с симметрированием токов через общий дроссель.
Синхронное выпрямление эффективно в топологиях понижающих (buck), повышающих (boost) и обратноходовых (flyback) преобразователей. В обратноходовых схемах применение MOSFET вместо диода на вторичной стороне позволяет повысить КПД на 5–8% за счёт устранения потерь на прямом падении напряжения. Однако в режимах малой нагрузки (<10% от номинальной) синхронное выпрямление может увеличивать потери на управление затворами, поэтому в таких случаях целесообразно переключаться на диодный режим или использовать гибридные схемы.
При проектировании печатной платы для синхронного выпрямителя особое внимание уделяется трассировке силовых цепей: шины питания и земли должны иметь минимальную индуктивность, а дорожки управления затворами – минимальную длину для снижения паразитных колебаний. Рекомендуется использовать полигоны под силовыми транзисторами и размещать драйверы как можно ближе к затворам, чтобы уменьшить влияние паразитных параметров на динамические характеристики.
Корректировка частоты переключения для минимизации пульсаций
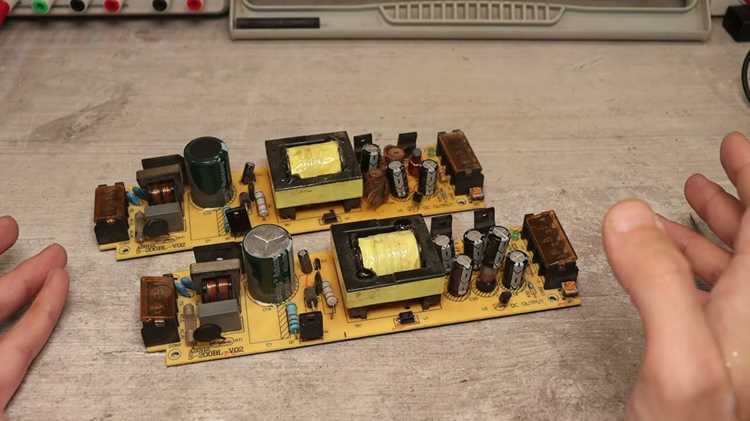
Частота переключения силового ключа в импульсном БП напрямую влияет на амплитуду и спектр выходных пульсаций. Оптимальный диапазон частот для большинства приложений лежит в пределах 50–500 кГц: ниже 50 кГц увеличивается размер дросселя и конденсаторов фильтра, выше 500 кГц растут коммутационные потери и электромагнитные помехи. Для снижения пульсаций на 30–50% без изменения топологии схемы достаточно сместить частоту в верхнюю часть диапазона, например, с 100 до 300 кГц.
При выборе частоты учитывайте зависимость пульсаций от индуктивности дросселя и емкости выходного конденсатора. Формула для расчета амплитуды пульсаций тока дросселя:
- ΔIL = (Vin – Vout) × D / (L × fsw),
- где D – коэффициент заполнения, L – индуктивность, fsw – частота переключения.
Увеличение fsw в 2 раза при неизменных L и D снижает ΔIL вдвое, что эквивалентно уменьшению пульсаций напряжения на выходе при той же емкости конденсатора.
Для ШИМ-контроллеров с фиксированной частотой (например, UC3843) корректировка возможна заменой резистора в цепи RT/CT. Номинал резистора рассчитывается по формуле:
- fsw = 1,72 / (RT × CT),
- где RT – резистор в кОм, CT – конденсатор в нФ.
Замена RT с 10 кОм на 5 кОм при CT = 1 нФ повысит частоту с 172 до 344 кГц, что снизит пульсации на 40–60% при сохранении стабильности обратной связи.
В резонансных и квазирезонансных преобразователях частота переключения адаптируется к нагрузке. Для минимизации пульсаций используйте контроллеры с режимом «valley switching» (например, L6565), где переключение происходит в момент минимального напряжения на ключе. Это позволяет снизить высокочастотные гармоники на 20–30 дБ по сравнению с жестким ШИМ.
При работе на высоких частотах (>500 кГц) критически важно учитывать паразитные параметры компонентов. Эквивалентное последовательное сопротивление (ESR) конденсаторов фильтра должно быть минимальным: для керамических конденсаторов X7R/X5R – менее 10 мОм, для полимерных танталовых – менее 30 мОм. Увеличение частоты без снижения ESR приводит к росту пульсаций из-за тепловых потерь в конденсаторе.
В многоканальных БП с синхронным переключением фаз (например, 2- или 4-фазные buck-преобразователи) частота переключения каждой фазы остается неизменной, но сдвиг фаз на 180° или 90° соответственно снижает суммарные пульсации тока на выходе в √N раз, где N – число фаз. Для 4-фазного преобразователя это дает уменьшение пульсаций в 2 раза без изменения частоты.
Практический алгоритм подбора частоты:
- Измерьте амплитуду пульсаций на выходе при текущей частоте (осциллограф, AC-связь, полоса 20 МГц).
- Увеличьте частоту на 20–30% и повторите измерение.
- Сравните результаты: если пульсации снизились менее чем на 25%, проверьте ESR конденсаторов и индуктивность дросселя.
- При росте пульсаций на высоких частотах (>400 кГц) добавьте ферритовые бусины в цепь питания ключа или снизьте частоту до уровня, где потери на переключение не превышают 5% от выходной мощности.
Экранирование и правильная трассировка печатной платы
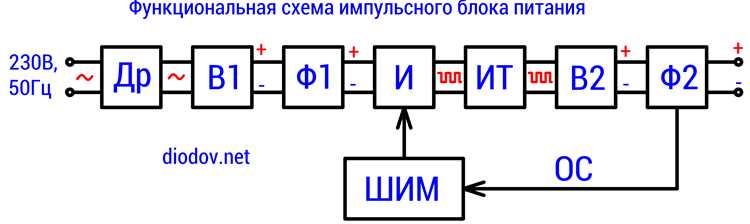
Экранирование в импульсных блоках питания (ИБП) снижает электромагнитные помехи (ЭМП) за счет физического разделения чувствительных и шумных цепей. Для эффективной защиты используют медные полигоны или экранирующие корпуса из алюминия толщиной не менее 0,5 мм. Полигоны подключают к общему проводу через низкоимпедансные соединения с шагом не более 10 мм, чтобы избежать резонансных эффектов на высоких частотах. Применение многослойных плат с выделенным слоем заземления (GND) уменьшает индуктивность обратных токов, критичную для частот выше 100 кГц.
Трассировка силовых цепей требует минимизации площади контуров тока. Ширина дорожек для токов свыше 1 А рассчитывается по формуле: W = I / (k × ΔT0.44), где W – ширина в мм, I – ток в амперах, k – коэффициент (0,024 для внешних слоев, 0,048 для внутренних), ΔT – допустимый перегрев в °C. Для типовых ИБП с током 5 А и ΔT=20°C ширина дорожки на внешнем слое составит не менее 3,5 мм. Критические участки (например, пути обратного тока диода Шоттки) выполняют максимально короткими, избегая резких изгибов под углом 90° – предпочтительны плавные повороты под 45°.
Разделение аналоговых и цифровых цепей предотвращает наводки. Аналоговые сигналы (например, цепи обратной связи) трассируют отдельно от силовых, с минимальным расстоянием между ними не менее 2 мм. Для снижения емкостной связи используют зазоры или экранирующие дорожки, подключенные к GND. В таблице приведены рекомендуемые расстояния между различными типами цепей:
| Тип цепей | Минимальное расстояние, мм | Примечание |
|---|---|---|
| Силовые (Vin, Vout) – аналоговые | 3 | С экранирующей дорожкой GND |
| Силовые – цифровые | 2 | Без экранирования |
| Аналоговые – цифровые | 1,5 | При частоте до 1 МГц |
| Высокочастотные (свыше 10 МГц) – остальные | 5 | С полигоном GND между слоями |
Слои питания и заземления в многослойных платах располагают рядом, образуя распределенный конденсатор. Емкость такого конденсатора рассчитывается по формуле: C = ε0 × εr × S / d, где ε0 – диэлектрическая проницаемость вакуума (8,85 пФ/м), εr – относительная проницаемость материала платы (4,5 для FR-4), S – площадь перекрытия слоев, d – толщина диэлектрика. Для платы размером 50×50 мм с толщиной диэлектрика 0,2 мм емкость составит ~500 пФ, что эффективно фильтрует высокочастотные пульсации.
Витые пары и дифференциальные пары применяют для передачи сигналов управления (например, от ШИМ-контроллера к драйверу затвора). Волновое сопротивление пары рассчитывается по формуле: Z0 = (120 / √εr) × ln(2h / w + √(4h2 / w2 + 1)), где h – расстояние от дорожки до слоя GND, w – ширина дорожки. Для типовых значений h=0,2 мм и w=0,3 мм Z0 составит ~50 Ом. Расстояние между дорожками пары выбирают равным ширине дорожки, чтобы минимизировать перекрестные помехи.
Добавление активных фильтров на базе операционных усилителей
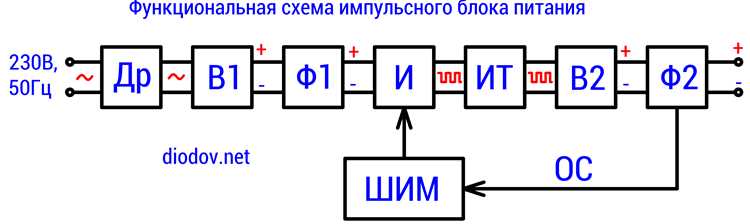
Активные фильтры на ОУ позволяют эффективно подавлять высокочастотные пульсации в импульсных БП за счёт высокого коэффициента усиления и низкого выходного сопротивления. Типовые схемы – фильтры нижних частот (ФНЧ) второго порядка с частотой среза 10–50 кГц, реализуемые на базе топологий Саллена-Ки или многопетлевой обратной связи. Для расчёта параметров используют формулы:
- Частота среза: fc = 1 / (2π√(R1R2C1C2))
- Коэффициент усиления: K = 1 + R4/R3 (для неинвертирующей схемы)
- Добротность: Q = √(R1R2C1C2) / (R1C1 + R2C1 + R1C2(1–K))
При выборе ОУ критичны параметры: скорость нарастания выходного напряжения (>10 В/мкс для частот >100 кГц), входной ток смещения (<10 нА для прецизионных приложений) и напряжение питания, соответствующее диапазону выходного напряжения БП. Рекомендуемые модели: LM358 (бюджетный вариант), OPA2188 (низкий шум, высокая точность), LT1028 (ультранизкий шум для чувствительных нагрузок).
Для подавления пульсаций на частоте коммутации (обычно 50–500 кГц) активный фильтр включают после LC-фильтра первого звена. Пример практической реализации:
- Вход фильтра подключают к выходу LC-цепи с остаточными пульсациями Vpp ≤ 100 мВ.
- Настраивают fc на 1/5–1/10 частоты коммутации (например, 20 кГц для БП на 100 кГц).
- Выбирают Q в диапазоне 0,5–0,707 для монотонной АЧХ без выбросов.
- Используют керамические конденсаторы C1, C2 с низким ESR (X7R, 1–10 мкФ) и резисторы с допуском 1%.
Типовая схема Саллена-Ки на ОУ с fc = 30 кГц и K = 2 обеспечивает подавление пульсаций на 40–60 дБ при частоте 100 кГц. Для повышения эффективности добавляют буферный каскад на втором ОУ, снижающий влияние нагрузки на параметры фильтра.
Ключевые ошибки при проектировании:
- Неправильный выбор fc – слишком низкая частота среза приводит к фазовым искажениям сигнала управления, высокая – недостаточному подавлению пульсаций.
- Использование электролитических конденсаторов в цепях обратной связи из-за высокого ESR и индуктивности, что ухудшает АЧХ на высоких частотах.
- Пренебрежение разводкой печатной платы: длинные дорожки к инвертирующему входу ОУ создают паразитные ёмкости, снижающие стабильность.
Для динамических нагрузок (например, цифровых схем) применяют адаптивные фильтры с перестраиваемой fc. В простейшем случае используют аналоговый ключ (например, CD4066) для коммутации дополнительных конденсаторов в цепи обратной связи при изменении тока нагрузки. Более сложные решения включают цифровое управление через ЦАП, регулирующий сопротивление в цепи ОУ.
Измерение эффективности фильтра проводят с помощью осциллографа и анализатора спектра. Критерии оценки:
- Остаточные пульсации на выходе: Vpp ≤ 10 мВ для аналоговых схем, ≤ 50 мВ для цифровых.
- Коэффициент подавления пульсаций: Kп = 20·log(Vвх/Vвых) ≥ 30 дБ на частоте коммутации.
- Время установления выходного напряжения при скачке нагрузки: tуст ≤ 1 мс для фильтров с fc > 10 кГц.
При тестировании используют эквивалент нагрузки с переменным током (0–100% от номинала) и генератор прямоугольных импульсов для имитации динамических режимов. Для прецизионных приложений дополнительно контролируют фазовый сдвиг на частоте среза – он не должен превышать 90° во избежание самовозбуждения системы.

 Загрузка...