Содержание статьи
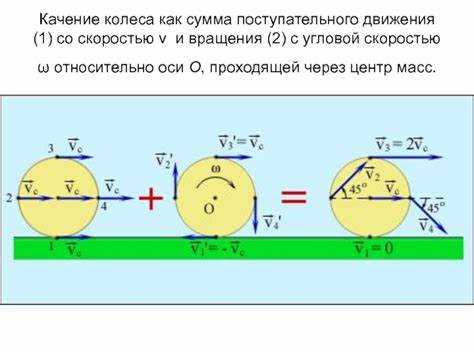
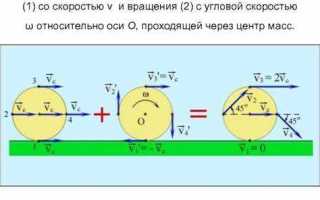
Кинематика качения колеса основывается на сочетании поступательного движения центра колеса и вращения вокруг его оси. Скорость центра колеса v связана с угловой скоростью вращения ω радиусом колеса R через формулу v = ω·R, что обеспечивает отсутствие скольжения при чистом качении. Это соотношение позволяет рассчитывать точное перемещение колеса за заданный промежуток времени и прогнозировать траекторию точек его обода.
Анализ кинематики отдельных точек обода колеса выявляет циклические кривые, напоминающие циклоиду. Положение любой точки относительно поверхности определяется одновременно поступательным смещением центра и вращением вокруг него. Для практических расчетов движения транспорта или робототехники важно учитывать, что скорость верхней точки колеса в два раза превышает скорость центра, а нижняя точка на мгновение покоится относительно поверхности при идеальном качении.
Для точного моделирования движения рекомендуется использовать раздельное описание линейного и углового перемещения с учетом радиуса колеса и коэффициента трения. Такой подход позволяет определить не только положение и скорость центра колеса, но и силы, действующие на контактную точку с опорой. Это критично при проектировании тормозных систем, подвесок и управляемости транспортных средств, где даже незначительные отклонения кинематики качения влияют на стабильность движения.
Связь линейной скорости центра колеса с угловой скоростью вращения
Линейная скорость центра колеса напрямую определяется угловой скоростью его вращения и радиусом колеса. Формула v = ω·R устанавливает, что при известном радиусе R увеличение угловой скорости ω пропорционально увеличивает скорость движения центра колеса.
Для колеса с радиусом 0,5 м, вращающегося с угловой скоростью 10 рад/с, линейная скорость центра составит 5 м/с. Увеличение радиуса до 0,75 м при той же ω повысит скорость до 7,5 м/с. Это показывает критическую зависимость кинематики колес от геометрических параметров.
При проектировании механизмов, где важна точная скорость движения, следует учитывать момент инерции колеса и коэффициент сцепления с опорной поверхностью. Для обеспечения безскользящего качения необходимо, чтобы v = ω·R соблюдалось на всех участках пути, иначе появляется проскальзывание, увеличивающее износ и потери энергии.
Для практических расчетов используют датчики угловой скорости или энкодеры, позволяющие динамически корректировать движение. В системах с регулировкой скорости следует синхронизировать угловую скорость с желаемой линейной скоростью через постоянный контроль радиуса колеса и условий контакта с поверхностью.
Особое внимание требуется при резком ускорении или торможении: при сохранении формулы v = ω·R колесо сохраняет кинематическую устойчивость, а любое несоответствие приводит к скольжению или пробуксовке, что важно учитывать в робототехнике и транспортных системах.
Использование этой зависимости позволяет оптимизировать расход энергии, увеличить долговечность шин и снизить вибрации в механизмах с колесами. Точное соблюдение связи линейной и угловой скорости особенно критично для автономных транспортных средств и высокоточных конвейерных систем.
Определение точек покоя и скольжения при качении без проскальзывания
При качении колеса без проскальзывания контактная точка с опорной поверхностью имеет нулевую скорость относительно поверхности. Остальные точки колеса совершают сложное движение, объединяющее вращение вокруг оси и поступательное движение центра масс.
Для точного определения точек покоя и скольжения применяют следующие методы:
- Векторная методика скоростей:
- Скорость центра колеса \(V_c\) направлена вдоль линии поступательного движения.
- Скорость точки на ободе, находящейся на уровне оси колеса, определяется как сумма поступательной скорости центра и вращательной скорости \(\omega \times r\).
- Контактная точка с поверхностью имеет скорость \(V_c — \omega R = 0\), что подтверждает отсутствие скольжения.
- Графический метод рулетки:
- Построение окружности с радиусом колеса на поверхности показывает точку касания.
- Рассматривают траекторию точки за малый промежуток времени: касательная к окружности в точке контакта совпадает с поверхностью, скорость равна нулю.
- Аналитический метод через координаты:
- Пусть центр колеса находится в точке \((x_c, y_c)\), радиус \(R\), угловая скорость \(\omega\).
- Скорость точки на ободе в координатах определяется формулами:
\(v_x = V_c — \omega y\),
\(v_y = \omega x\).
- Контактная точка при \(y = -R\) и \(x = 0\) имеет \(v_x = 0\), \(v_y = 0\), что подтверждает покой.
Рекомендации при анализе движения:
- Всегда определять скорость центра колеса и угловую скорость вращения.
- Проверять условие \(V_c = \omega R\) для подтверждения качения без проскальзывания.
- Для сложных траекторий использовать декомпозицию движения на поступательное и вращательное компоненты для каждой точки обода.
- Для инженерных расчетов рекомендуется строить векторные диаграммы скоростей ключевых точек, чтобы визуально идентифицировать зоны покоя и потенциального скольжения.
Расчет пройденного пути с учетом вращения и поступательного движения
Для определения пути, пройденного колесом при одновременном вращении и поступательном движении, используется зависимость между угловой скоростью колеса ω, радиусом R и линейной скоростью центра колеса v. Пройденный путь S вычисляется по формуле S = v·t, где v = ω·R для идеального качения без проскальзывания.
Если колесо имеет радиус 0,3 м и вращается с угловой скоростью 10 рад/с, линейная скорость центра колеса составит v = 0,3·10 = 3 м/с. Через 5 секунд путь будет равен S = 3·5 = 15 м.
При изменении угловой скорости или радиуса колеса рекомендуется учитывать их произведение для точного расчета. Для ускоренного движения с постоянным ускорением a путь вычисляется как S = v₀·t + 0,5·a·t², где v₀ = ω₀·R – начальная скорость, ω₀ – начальная угловая скорость колеса.
Если на колесо действует внешнее сопротивление, создающее момент M, изменение угловой скорости Δω определяется через I·Δω = M·Δt, где I – момент инерции колеса. Линейная составляющая пути корректируется пропорционально Δω·R.
Для практического применения рекомендуется фиксировать радиус колеса с точностью до миллиметра и измерять угловую скорость датчиками с погрешностью не более 1%, что позволяет снизить ошибку расчета пройденного пути до менее чем 2% на расстоянии до 100 м.
При необходимости учета скольжения вводится коэффициент скольжения k, и путь корректируется как S = (1 — k)·ω·R·t. Значение k измеряется экспериментально и напрямую влияет на точность прогнозирования положения колеса в пространстве.
Влияние радиуса колеса на скорость и ускорение точки контакта с поверхностью
При качении колеса без проскальзывания точка контакта с поверхностью мгновенно неподвижна относительно опоры. Радиус колеса R напрямую влияет на скорость v и ускорение a этой точки через соотношения поступательного и вращательного движения колеса. Линейная скорость центра колеса V_c связана с угловой скоростью ω формулой V_c = ω·R. Увеличение радиуса при фиксированной угловой скорости увеличивает скорость центра и, соответственно, максимальную скорость точек на ободе.
Ускорение точки контакта складывается из центростремительного ускорения a_c = ω²·R и тангенциального a_t = α·R, где α – угловое ускорение колеса. При увеличении радиуса R центростремительное ускорение возрастает пропорционально R, что повышает нагрузку на опорную поверхность и устойчивость колеса к деформации. Тангенциальное ускорение также растет линейно с R, ускоряя изменение скорости точки контакта при разгоне или торможении.
Для проектирования транспортных средств рекомендуется учитывать, что малые радиусы снижают амплитуду ускорений точки контакта, уменьшая износ покрытия и повышая точность управления на малых скоростях. Большие радиусы обеспечивают более высокую линейную скорость при тех же угловых параметрах, но требуют прочной подвески и большего сцепления с дорогой, особенно при динамических маневрах.
Оптимальный радиус колеса выбирается с учётом желаемой линейной скорости, динамической нагрузки и характеристик поверхности. В условиях высокой нагрузки и неровного покрытия радиус следует увеличивать для снижения локальных ускорений точки контакта, что уменьшает вибрацию и вероятность пробуксовки.
Методы графического изображения траектории точек колеса
Для анализа кинематики качения колеса применяют метод поэтапного построения траектории точек, объединяя поступательное и вращательное движение. Каждая точка колеса описывает циклоидальную кривую, которая вычисляется как сумма поступительного перемещения центра колеса и вращательного смещения относительно центра.
Графическое построение начинается с фиксации центра колеса на координатной сетке. Для равномерного движения определяют шаг перемещения центра Δx, который соответствует угловому повороту колеса Δφ. Смещение любой точки P на ободе рассчитывается через координаты:
x_P = x_C + R * sin(φ + Δφ),
y_P = y_C — R * cos(φ + Δφ),
где x_C, y_C – координаты центра колеса, R – радиус, φ – текущий угол поворота колеса.
Для упрощения построения циклоидальной кривой используют разбиение окружности на равные сектора, определяя положение ключевых точек обода через пересечение вертикалей и дуг радиуса. Поворот колеса визуализируют смещением точек по горизонтали с одновременным поворотом на угол Δφ, фиксируя положение через маркеры или линии положения.
При построении траектории нескольких точек одновременно рекомендуется нанести вспомогательные радиусы от центра к точкам и соединять полученные положения плавной линией. Такой метод позволяет выявлять пересечения траекторий, максимальные высоты и длину качения.
Для ускорения графического моделирования используют координатную сетку с делениями по радиусу колеса и по горизонтальной оси. Каждый шаг перемещения центра Δx обычно равен 0,1–0,2 R для точности построения. Вращение колеса при этом задают соответствующим угловым шагом Δφ = Δx / R.
Для проверки точности построения важно контролировать, что точка касания колеса с опорной поверхностью всегда возвращается на уровень оси x после полного оборота. Это подтверждает корректность совмещения поступательного и вращательного движения в графическом методе.
Таким образом, метод графического построения траектории точек колеса сочетает аналитический расчет координат с пошаговым построением, обеспечивая точное изображение циклоидальных кривых и позволяя оценить кинематические характеристики движения.
Применение формул кинематики в расчете колесных транспортных средств
Для расчета движения колесного транспортного средства необходимо учитывать как поступательное, так и вращательное движение колеса. Линейная скорость точки касания колеса с поверхностью определяется выражением \(v = \omega R\), где \(\omega\) – угловая скорость колеса, а \(R\) – его радиус. Этот параметр позволяет точно определить скорость автомобиля на любом участке дороги и рассчитать необходимую передачу трансмиссии для поддержания оптимального режима работы двигателя.
Ускорение центра масс колеса вычисляется по формуле \(a = \alpha R\), где \(\alpha\) – угловое ускорение. Использование этого соотношения важно при проектировании систем торможения и расчете времени разгона, поскольку позволяет определить силы, действующие на контактную поверхность, и минимизировать проскальзывание.
При анализе кинематики колесного транспортного средства учитывается также момент инерции колеса \(I = \frac{1}{2} m R^2\) для сплошного диска. Он необходим для расчета крутящего момента на оси и оценки потребляемой энергии при изменении скорости. В совокупности с законом сохранения энергии это позволяет оптимизировать расход топлива и нагрузку на трансмиссию.
При проектировании подвески и расчете динамики автомобиля применяются формулы, связывающие линейные и угловые параметры: \(v_{\text{центр}} = R \omega + v_{\text{скольжение}}\). Точность вычислений снижает риск потери сцепления с дорогой, особенно при резком ускорении или торможении на влажной поверхности.
Для реальных условий движения рекомендуется использовать модифицированные формулы кинематики, учитывающие деформацию шины и профиль дороги. Это позволяет предсказывать изменение радиуса качения \(R_{\text{эфф}} = R — \delta\), где \(\delta\) – деформация, и корректировать параметры управления для повышения устойчивости и безопасности транспортного средства.
Вопрос-ответ:
Как связаны поступательное и вращательное движения при качении колеса без проскальзывания?
При качении колеса без проскальзывания точка колеса, касающаяся поверхности, мгновенно покоится относительно этой поверхности. Это происходит потому, что поступательная скорость центра колеса равна линейной скорости любой точки на ободе, вызванной его вращением. Иными словами, движение колеса можно рассматривать как комбинацию поступательного перемещения центра и вращения вокруг этого центра.
Почему скорость точки касания колеса с поверхностью равна нулю?
Скорость точки касания равна нулю потому, что при качении без проскальзывания колесо одновременно вращается и движется вперед. Вектор линейной скорости точки, обусловленный вращением, направлен противоположно движению центра колеса и точно компенсирует поступательную скорость центра. В результате, мгновенная скорость этой точки относительно поверхности становится нулевой, что позволяет колесу «катиться» без скольжения.
Каким образом можно определить скорость любой точки колеса в процессе его качения?
Скорость любой точки колеса вычисляется как сумма поступательной скорости центра колеса и скорости точки относительно центра, вызванной вращением. Для верхней точки обода скорости складываются, что даёт удвоение линейной скорости центра, а для нижней точки — скорости компенсируются, что даёт нулевую скорость. Аналогично, для точек на боковой поверхности колеса скорость можно разложить на горизонтальную и вертикальную составляющие, используя геометрические соотношения между радиусом и углом поворота.
Какая роль радиуса колеса в кинематике его качения?
Радиус колеса напрямую определяет связь между угловой скоростью вращения и поступательной скоростью центра. Линейная скорость центра колеса равна произведению радиуса на угловую скорость вращения. Чем больше радиус, тем выше расстояние, которое проходит колесо при одном обороте. Также радиус влияет на кривые траектории точек обода и определяет ускорения отдельных точек колеса, особенно при изменении скорости движения.

 Загрузка...