Содержание статьи
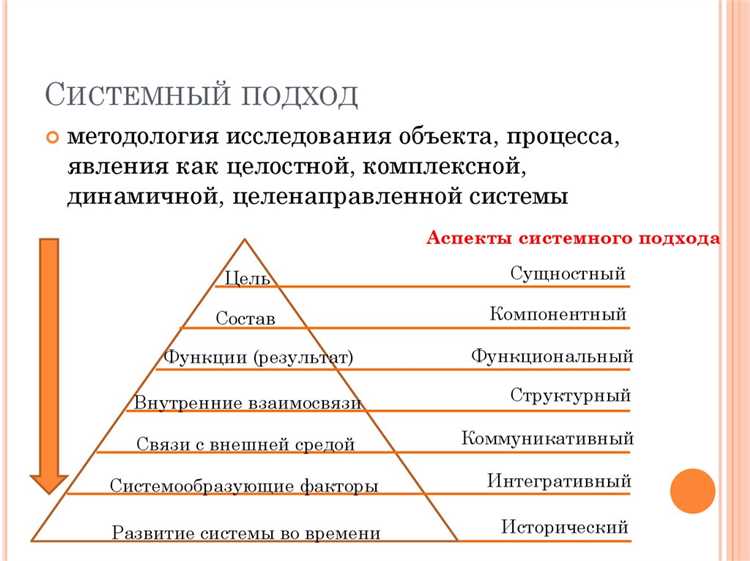
Кибернетика сформировалась как прикладная дисциплина для анализа управления и связи в машинах, живых организмах и социальных структурах, однако по своей логике она опирается на более широкий фундамент общей теории систем. Если рассматривать систему как совокупность элементов, связанных потоками информации, энергии или вещества, то кибернетика фокусируется на строго определённом классе таких систем – тех, где присутствуют цели, механизмы регулирования и обратная связь. Это сужение предмета позволяет перейти от абстрактных системных принципов к операциональным моделям.
Общая теория систем задаёт универсальные понятия: целостность, иерархия, открытость, устойчивость состояний. Кибернетика использует их выборочно, добавляя формализуемые параметры – сигнал, ошибка, регулятор, управляющее воздействие. Например, при проектировании автоматической системы управления необходимо сначала определить границы системы и типы входов и выходов по правилам системного анализа, а затем описать контур обратной связи в кибернетических терминах. Такая последовательность снижает риск логических разрывов между моделью и реальным объектом.
Практическая ценность рассмотрения кибернетики как частного случая общей теории систем проявляется в методологии. Для сложных объектов рекомендуется начинать с системной декомпозиции: выделить подсистемы, каналы взаимодействия и внешние воздействия. После этого следует определить, какие из подсистем обладают функциями управления и саморегуляции, и только их описывать кибернетическими моделями. Этот подход применим при анализе технических комплексов, биологических регуляторных процессов и управляемых социальных систем.
Такое разграничение дисциплин позволяет избежать подмены понятий, когда любые сложные структуры объявляются кибернетическими. Кибернетика остаётся инструментом точного анализа управляемых процессов, а общая теория систем – рамкой, в которой этот инструмент используется осмысленно и последовательно.
Какие системные свойства делают объект кибернетическим
Объект становится кибернетическим, если в его структуре присутствует целенаправленное управление, формализуемое через измеримые параметры состояния. Это означает наличие заданного ориентира, с которым сопоставляется текущее состояние системы. Без явно определяемой цели объект может быть сложным или адаптивным, но не относится к кибернетическому классу.
Ключевым свойством является обратная связь, обеспечивающая коррекцию поведения системы на основе расхождения между заданным и фактическим состоянием. Обратная связь должна быть замкнутой и операционально определённой: сигнал ошибки вычисляется, передаётся и используется для изменения управляющего воздействия. Если отклик системы не влияет на последующие действия управляющего контура, кибернетическая интерпретация теряет смысл.
Необходимым признаком выступает наличие регулятора – подсистемы, принимающей решения на основе входных данных. Регулятор может быть реализован технически, биологически или алгоритмически, но он обязан выполнять функцию преобразования информации в управляющее воздействие. Для анализа рекомендуется явно выделять регулятор как отдельный элемент модели, а не растворять его в общей структуре.
Кибернетический объект характеризуется информационной замкнутостью контура управления. Это означает, что для поддержания заданного режима система опирается на собственные измерения и внутренние сигналы, а не только на внешнее вмешательство. При моделировании следует проверять, может ли система сохранять управляемое поведение при изменении внешних условий.
Дополнительным системным свойством является устойчивость к возмущениям в заданных пределах, достигаемая за счёт работы управляющего контура. Если объект не компенсирует отклонения параметров и не возвращается в допустимую область состояний, он описывается как динамический, но не кибернетический. Это различие критично при выборе математического аппарата и уровня абстракции модели.
Для практической идентификации кибернетического объекта рекомендуется проверить наличие всех перечисленных свойств одновременно. Отсутствие хотя бы одного из них указывает на то, что объект следует анализировать средствами общей теории систем без привлечения кибернетических моделей.
Как обратная связь в кибернетике соотносится с системными контурами управления
Системный контур управления включает несколько обязательных компонентов, которые в кибернетике описываются с разной степенью детализации:
- объект управления с измеряемыми параметрами состояния;
- сенсорный блок или механизм наблюдения;
- канал передачи информации о состоянии;
- регулятор, формирующий управляющее воздействие;
- исполнительный механизм, изменяющий состояние объекта.
Обратная связь в кибернетическом смысле охватывает прежде всего связь между измерением состояния и регулятором. Общая теория систем требует дополнительно учитывать, каким образом каждый из перечисленных элементов включён в целостную структуру и какие ограничения накладывает среда. При анализе рекомендуется явно фиксировать границы контура: что относится к системе управления, а что рассматривается как внешнее возмущение.
Кибернетика оперирует, как правило, одноконтурными и многоконтурными схемами обратной связи. В системном подходе эти схемы интерпретируются как иерархии контуров, где каждый уровень управляет параметрами предыдущего. Для сложных объектов полезно применять следующий порядок анализа:
- выделить базовый контур стабилизации параметров;
- определить контуры адаптации, изменяющие правила управления;
- оценить взаимодействие контуров между собой.
Такое сопоставление позволяет избежать упрощения, при котором обратная связь сводится к передаче сигнала ошибки. В системной интерпретации важно учитывать задержки, нелинейности и ограничения пропускной способности каналов, так как они влияют на поведение всего контура управления, а не только на локальный регулятор.
Где проходит граница между кибернетической моделью и общей системной моделью

Граница между кибернетической и общей системной моделью определяется не сложностью объекта, а типом исследуемых связей. Общая системная модель описывает структуру, элементы и взаимодействия без обязательного введения управления. Кибернетическая модель начинается там, где в систему вводится формализуемая цель и механизм её достижения через управление состояниями.
Системная модель отвечает на вопрос, из чего состоит объект и как его части связаны. Кибернетическая модель уточняет, как система изменяет своё поведение при отклонении от заданного режима. Если в модели отсутствует вычисление расхождения между текущим и целевым состоянием, она остаётся в рамках общей теории систем.
Практически границу удобно фиксировать по набору признаков, которые либо присутствуют, либо отсутствуют в описании:
| Критерий | Общая системная модель | Кибернетическая модель |
|---|---|---|
| Целевое состояние | Может отсутствовать или задаётся качественно | Задано явно и поддаётся измерению |
| Управляющий элемент | Не выделяется как отдельная подсистема | Выделен и выполняет функцию принятия решений |
| Обратная связь | Рассматривается как один из видов связей | Используется для коррекции поведения |
| Формализация динамики | Описывает возможные изменения | Описывает регулирование изменений |
На практике рекомендуется начинать анализ с общей системной модели, чтобы избежать преждевременного введения управляющих контуров. Только после выявления параметров, которые требуется удерживать или изменять целенаправленно, имеет смысл переходить к кибернетическому описанию.
Если модель используется для прогнозирования структуры, взаимосвязей или сценариев развития без вмешательства регулятора, она остаётся системной. Если же модель предназначена для расчёта управляющих воздействий и оценки реакции на возмущения, граница смещается в сторону кибернетики.
Чёткое различение этих уровней моделирования позволяет корректно выбирать методы анализа и не перегружать описание элементами управления там, где они концептуально не требуются.
Как информационные потоки описываются в кибернетике через язык теории систем
В кибернетике информационные потоки рассматриваются как упорядоченные последовательности сигналов, влияющие на состояние управляемого объекта. Язык общей теории систем позволяет описывать эти потоки без привязки к физической природе сигналов, выделяя источник, канал передачи, приёмник и правила преобразования. Такое описание упрощает перенос моделей между техническими, биологическими и социальными системами.
Системный подход требует рассматривать информационный поток как связь между подсистемами, обладающую направленностью, пропускной способностью и задержкой. В кибернетической модели эти параметры напрямую влияют на устойчивость управления. При анализе рекомендуется явно фиксировать, какие переменные передаются в каждом канале и какие искажения допустимы без нарушения работоспособности контура.
Особое значение имеет различие между потоками измерительной информации и управляющей информации. Первые описывают текущее состояние системы, вторые изменяют его. В терминах общей теории систем это разные типы связей, и их смешение приводит к некорректным моделям. Для сложных объектов полезно разносить эти потоки по отдельным подсистемам даже в абстрактных схемах.
Кибернетика использует системное представление для выявления узких мест информационного обмена. Если канал передачи обладает ограниченной пропускной способностью или значительной задержкой, это отражается на поведении всей системы. Поэтому при построении модели рекомендуется оценивать не только структуру связей, но и количественные характеристики потоков, влияющие на скорость реакции управления.
Через язык общей теории систем информационные потоки можно анализировать на разных уровнях иерархии. Нижние уровни описывают передачу сигналов между элементами, верхние – координацию между подсистемами. Такое многоуровневое описание позволяет сохранить целостность модели и одновременно применять кибернетические методы к тем фрагментам системы, где управление играет ключевую роль.
Использование системных понятий при описании информационных потоков помогает избежать избыточной детализации и сосредоточиться на тех связях, которые действительно участвуют в формировании управляемого поведения.
Какие типы целей и регуляторов отличают кибернетические системы от неконтролируемых
Кибернетическая система принципиально отличается от неконтролируемой наличием формализуемой цели, выражаемой через параметры состояния. Такая цель задаётся в виде числового значения, диапазона допустимых состояний или траектории изменения параметров во времени. Если состояние системы не сопоставляется с заданным ориентиром, управление отсутствует, даже при высокой сложности динамики.
В практических моделях цели кибернетических систем можно разделить на несколько типов. Цели стабилизации предполагают удержание параметра в допустимых границах, как в системах терморегуляции или поддержания давления. Цели следования описывают необходимость воспроизводить внешний сигнал или план, что характерно для навигационных и производственных процессов. Цели переключения ориентированы на достижение одного из заранее определённых состояний при изменении условий среды.
Тип цели напрямую определяет структуру регулятора. В кибернетических системах регулятор не просто реагирует на входные воздействия, а вычисляет управляющее воздействие на основе расхождения между текущим и целевым состоянием. Регуляторы с фиксированными правилами применимы при стабильных условиях, тогда как регуляторы с изменяемыми параметрами используются в средах с неопределёнными возмущениями.
Неконтролируемые системы могут демонстрировать устойчивые режимы или повторяющееся поведение, однако в них отсутствует механизм целенаправленной коррекции. Даже если система возвращается к равновесию, это происходит за счёт внутренних физических или структурных свойств, а не работы регулятора. Такое различие важно учитывать при выборе методов анализа и прогнозирования.
Для корректного отнесения объекта к кибернетическим рекомендуется явно ответить на два вопроса: какое состояние считается целевым и какая подсистема отвечает за вычисление управляющего воздействия. Если хотя бы один из этих элементов не поддаётся формализации, объект следует рассматривать в рамках общей теории систем без привлечения кибернетических схем управления.
Чёткое различение типов целей и регуляторов позволяет избежать ошибочного применения кибернетических моделей к системам, где управление как функциональная категория отсутствует.
Как кибернетика применяет системные законы к техническим и биологическим объектам
В биологических объектах кибернетический подход применяется для описания процессов саморегуляции и адаптации. Механизмы гормональной регуляции или нейронные сети представляют собой естественные регуляторы, сравнимые с техническими контурами. Для анализа таких систем важно определить границы контура управления, измеряемые параметры состояния и допустимые диапазоны отклонений, чтобы выделить кибернетическое ядро среди общих биологических процессов.
Для практической реализации кибернетических моделей рекомендуется следующая последовательность действий:
- выделить элементы, способные формировать управляющее воздействие;
- определить параметры состояния, критичные для достижения цели;
- построить контур обратной связи с учётом задержек и пропускной способности каналов передачи информации;
- оценить устойчивость системы к возмущениям и её способность возвращаться к заданным состояниям.
Применение системных законов позволяет формализовать поведение объектов, независимо от их природы. В технических системах это обеспечивает точные расчёты управляющих сигналов, в биологических – выявление ключевых механизмов адаптации. Рекомендовано начинать с построения общей системной схемы, а затем уточнять её кибернетические элементы, чтобы избежать путаницы между структурными связями и управлением.
Особенно важно при моделировании гибридных систем, где технические и биологические элементы взаимодействуют. Кибернетика позволяет интегрировать эти элементы в единую модель, выделяя управляющие контуры, измеряемые параметры и информационные потоки, что обеспечивает возможность прогнозирования и контроля поведения всей системы.
Какие ограничения общей теории систем выявляются при кибернетическом анализе
Общая теория систем описывает структуру, элементы и взаимодействия без обязательного включения управления, что накладывает ограничения при анализе кибернетических объектов. Она не учитывает формализуемые цели и механизмы коррекции отклонений, поэтому не позволяет напрямую прогнозировать реакцию системы на возмущения, требующую расчёта управляющих воздействий.
Одним из ограничений является отсутствие учёта динамики обратной связи. В системной модели можно фиксировать связи между элементами, но влияние состояния одной подсистемы на управляющее поведение другой остаётся качественным. Кибернетика требует количественного описания сигналов ошибки, задержек и пропускной способности каналов, что выходит за рамки традиционного системного анализа.
Другое ограничение – неопределённость цели системы. Общая теория систем может описывать устойчивые состояния или структурные свойства, но не формализует, какие параметры необходимо поддерживать или изменять для достижения заданного результата. В кибернетическом подходе цель задаётся численно или траекторно, а регулятор формирует управляющее воздействие на основе расхождения между текущим и целевым состоянием.
Системная модель часто не учитывает ограничения и свойства каналов передачи информации. В кибернетике задержки, шум и пропускная способность каналов критичны для устойчивости управления. Игнорирование этих факторов в общей системной модели может привести к ошибочному прогнозу поведения контура управления или его нестабильности при внешних возмущениях.
Для практического анализа рекомендуется использовать комбинированный подход: сначала построить общую системную модель для выявления структуры и связей, затем выделить кибернетические подсистемы с целями, регуляторами и замкнутыми контурами обратной связи. Такой подход позволяет устранить ограничения системного описания и корректно прогнозировать управляемое поведение объекта.
Применение кибернетических принципов выявляет, какие элементы системы действительно участвуют в регулировании, а какие являются пассивными. Это повышает точность моделей и позволяет применять методы управления, оптимизации и адаптации, недоступные в чисто системном анализе.
Вопрос-ответ:
В чём принципиальное отличие кибернетической системы от любой другой сложной системы?
Кибернетическая система отличается наличием формализуемой цели и регулятора, который вычисляет управляющее воздействие на основе расхождения между текущим и целевым состоянием. Любая сложная система может быть структурированной и взаимосвязанной, но без выделенного механизма управления и обратной связи она не попадает под определение кибернетической системы. Например, живой организм обладает структурой и взаимодействиями, но только если рассматривать его регуляторные механизмы, такие как гормональные или нервные контуры, мы получаем кибернетическую модель.
Как обратная связь влияет на устойчивость кибернетической системы?
Обратная связь обеспечивает корректировку поведения системы при отклонении параметров от заданного состояния. Она позволяет регулятору реагировать на ошибки и изменять управляющее воздействие, снижая риск выхода системы за пределы допустимых значений. Без обратной связи система может демонстрировать хаотические или нестабильные реакции на возмущения. Для инженерных систем это проявляется в стабилизации температурного режима, давления или скорости движения, а в биологических — в поддержании гомеостаза.
Какие типы целей можно выделить в кибернетических моделях?
В кибернетических моделях цели можно разделить на три категории. Цели стабилизации предполагают удержание параметров в заданных пределах, как, например, в автоматических системах отопления. Цели следования задают траекторию изменения параметров во времени, применяются в навигационных или производственных процессах. Цели переключения ориентированы на достижение одного из нескольких состояний при изменении условий внешней среды, что встречается в биологических и робототехнических системах. Правильное определение типа цели определяет конструкцию регулятора и стратегию управления.
Почему общая теория систем не всегда достаточна для анализа кибернетических объектов?
Общая теория систем описывает структуру элементов, их связи и возможные изменения состояния, но не предусматривает формализованного механизма управления и цели. В кибернетическом анализе требуется количественное описание обратной связи, расчёт управляющих воздействий и оценка устойчивости контура. Без этих компонентов прогнозирование поведения управляемой системы может быть неточным. Например, системная модель может показать взаимодействие элементов, но не даст способа поддерживать давление или температуру в заданных пределах.
Как информационные потоки в кибернетике соотносятся с системными связями?
Информационные потоки в кибернетике рассматриваются как передача сигналов между элементами системы, определяющая действия регулятора. Системный подход позволяет описывать эти потоки абстрактно, выделяя источник, канал передачи, приёмник и правила преобразования сигналов. Такое представление помогает оценивать пропускную способность, задержки и допустимые искажения. В технических системах это выражается в датчиках и исполнительных механизмах, а в биологических — в нервных и гормональных контурах. Для анализа рекомендуется разделять потоки измерительной информации и управляющей информации, чтобы правильно моделировать реакцию системы.

 Загрузка...